Estrategias CAM
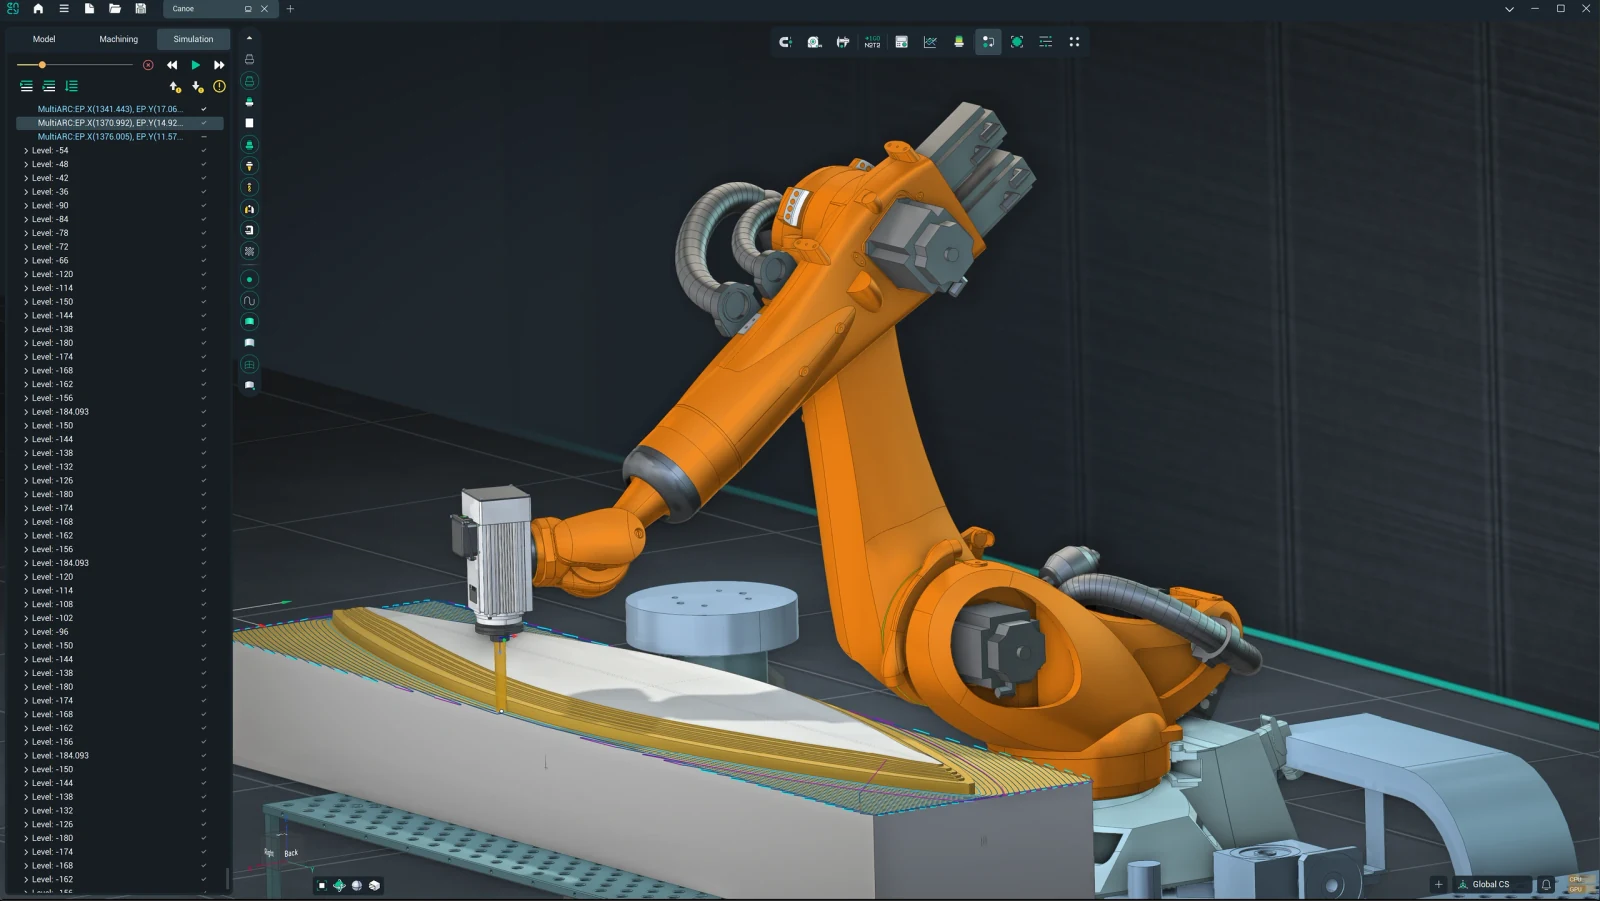
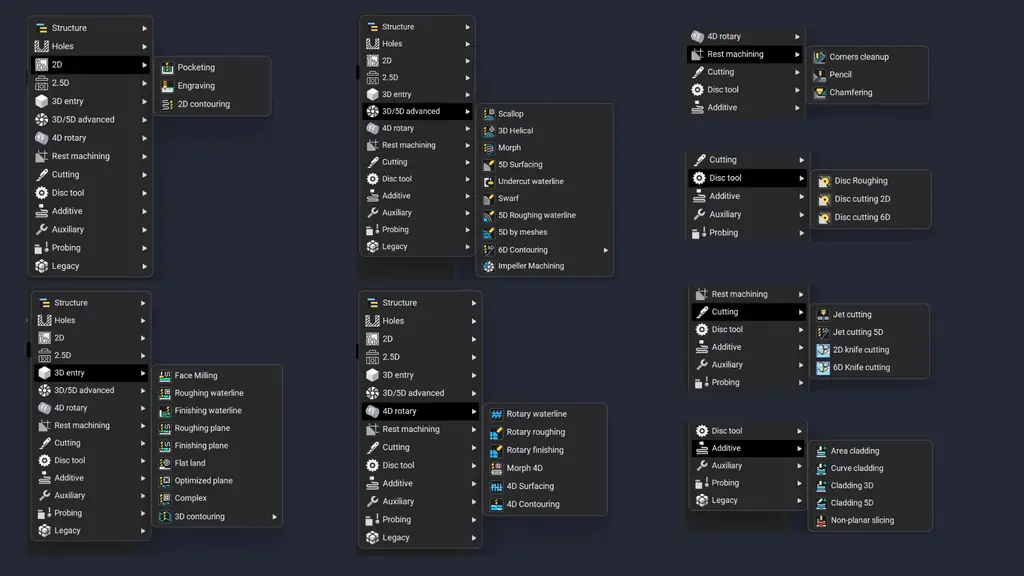
Programa desbaste y acabado sobre caras, mallas y modelos complejos.
Software para manufactura
Convierte modelos 3D en trayectorias para robots industriales y valida alcance, postura, herramienta y celda antes de producir.
Enfoque práctico
ENCY Robot combina estrategias CAM con herramientas específicas para la cinemática y flexibilidad de los robots industriales.
Trabaja con posicionadores y rieles, evalúa configuraciones alternativas y genera código para el controlador seleccionado.
Resultados que importan
Programa desbaste y acabado sobre caras, mallas y modelos complejos.
Controla la orientación del robot y revisa singularidades y límites.
Simula robot, herramienta, pieza, sujeciones y ejes externos.

Trayectorias CAD/CAM
Prepara desbaste, acabado, recorte y otras trayectorias a partir del modelo, considerando herramienta, límites y orientación.
La rigidez, precisión y capacidad de corte del robot difieren de una máquina CNC; la estrategia debe adaptarse al material, herramienta y celda reales.
Cinemática robótica
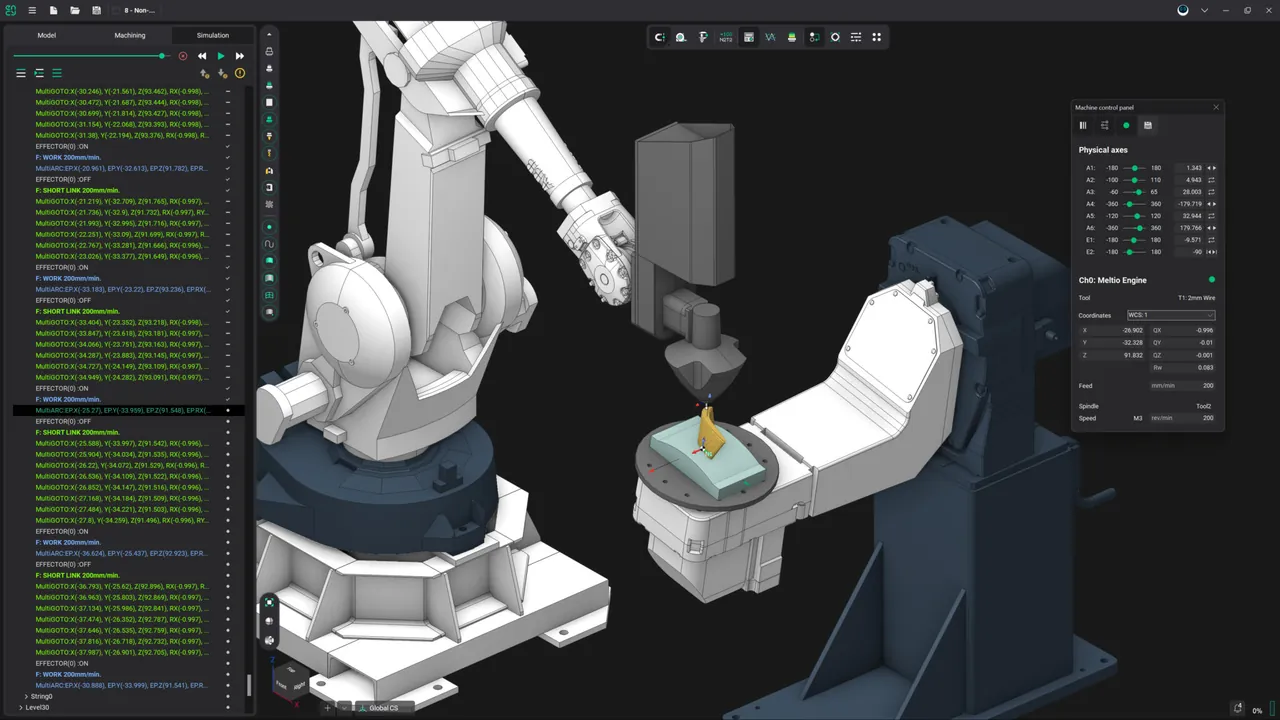
El cálculo relaciona la trayectoria de proceso con las articulaciones del robot y los ejes externos disponibles.
Revisa límites, singularidades, cambios de configuración y posiciones difíciles. Un posicionador o riel puede mejorar acceso, pero añade coordinación y requisitos de calibración.
Simulación de celda
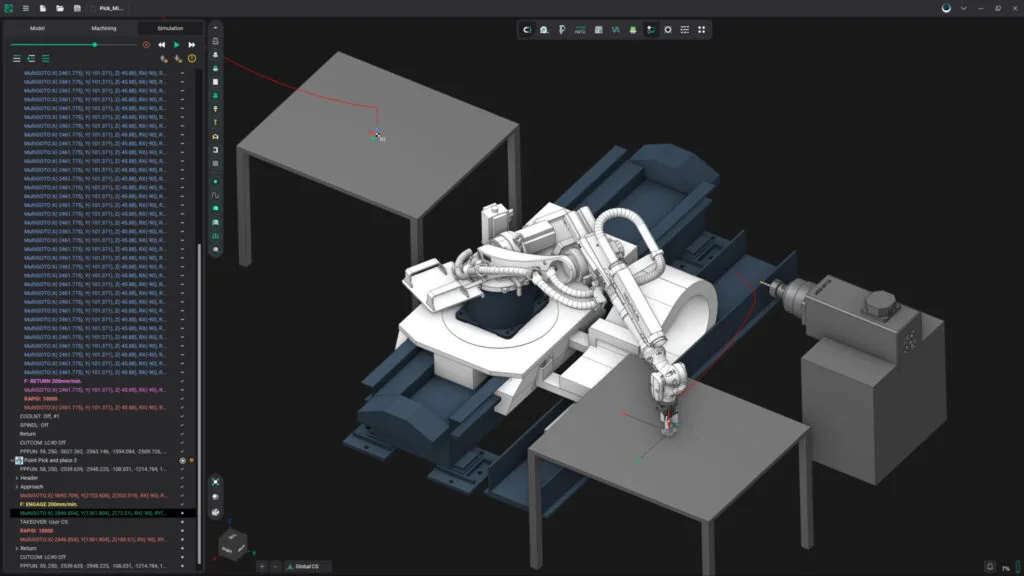
Modela robot, herramienta, pieza, dispositivos y obstáculos relevantes para revisar movimientos de proceso y enlace.
El programa postprocesado, los marcos y el TCP deben corresponder a la celda. La primera ejecución requiere personal calificado y los procedimientos de seguridad de la instalación.
Fresado robótico OLP
ENCY Robot reúne estrategias CAM, cinemática, ejes externos y simulación para llevar aplicaciones de fresado desde la geometría hasta el programa del controlador.
Utiliza estrategias de desbaste y acabado adaptadas a superficies, mallas y piezas grandes.
Trabaja directamente con modelos triangulados cuando no existe un sólido CAD limpio.
Controla orientación y acceso en procesos que utilizan herramientas especiales.
Coordina robot, riel, mesa y posicionador dentro de la misma simulación.
Representa recursos compartidos y múltiples robots cuando la aplicación lo exige.
Valida movimientos, colisiones y comportamiento del programa antes de llevarlo al controlador.
Configura el gemelo con MachineMaker y adapta la salida al robot y controlador seleccionados.
La interfaz conserva la lógica CAM para reducir la barrera de aprendizaje en equipos de manufactura.
Galería técnica
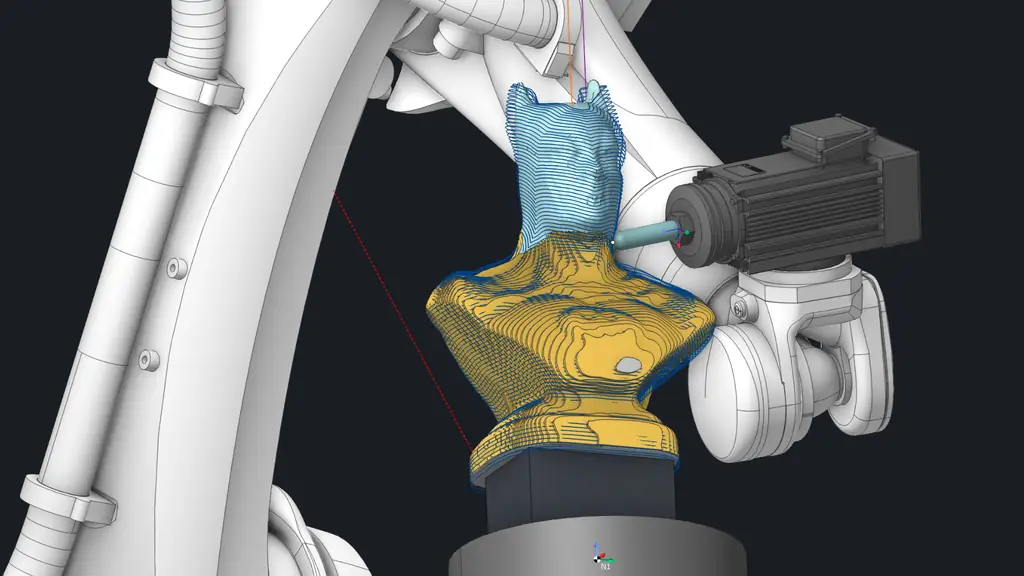
Robot, pieza y trayectoria en una sola escena.
Desbaste y acabado para geometría compleja.
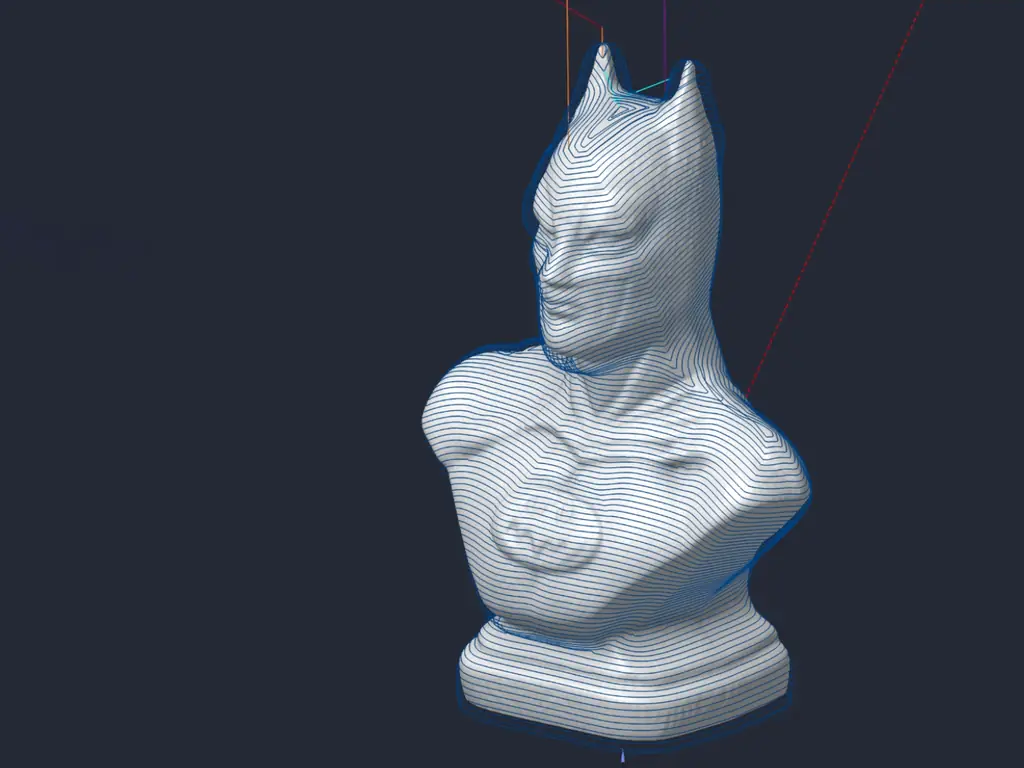
Programación directa sobre geometría triangulada.
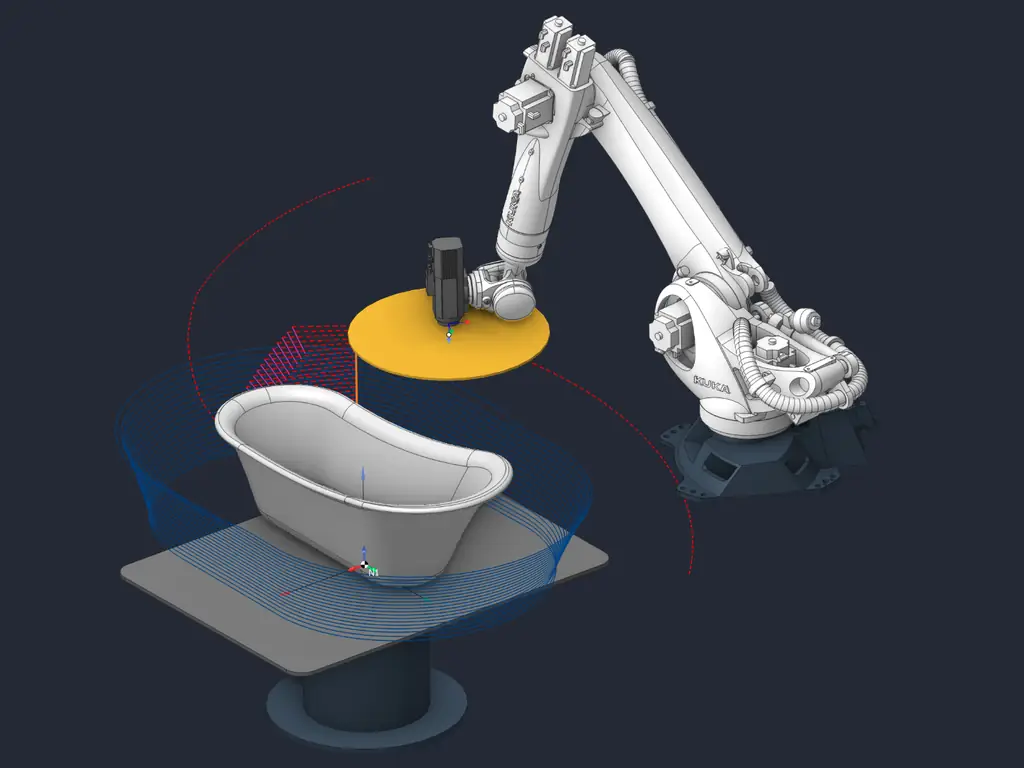
Control de orientación para herramientas especiales.
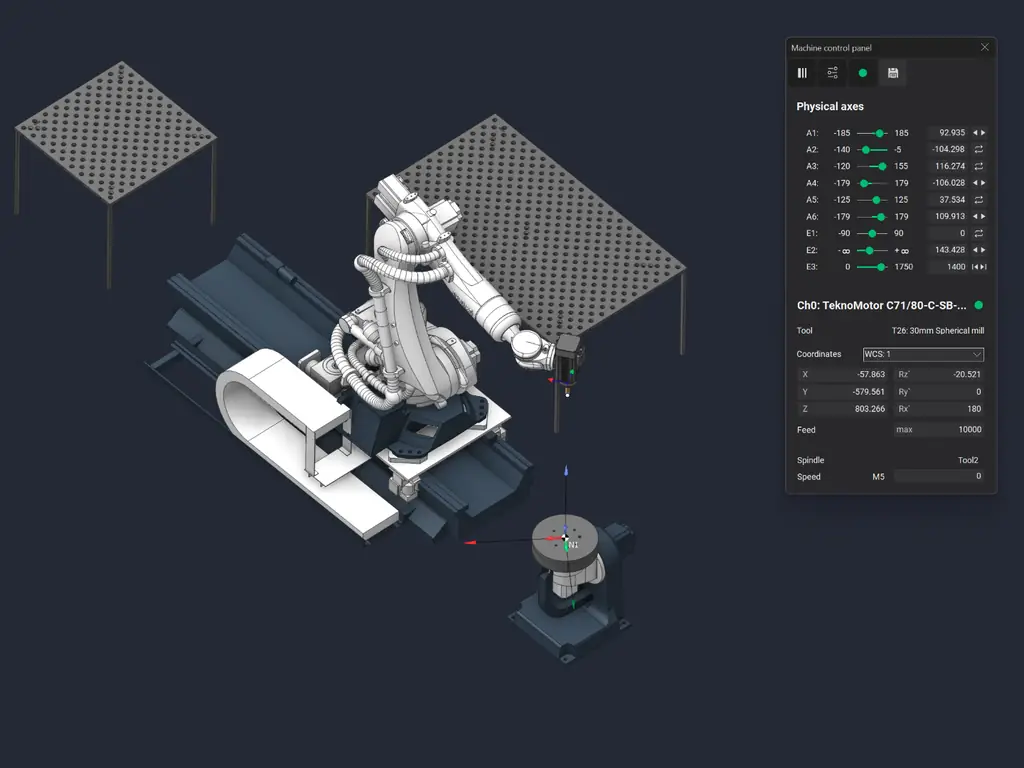
Rieles y posicionadores dentro del cálculo.
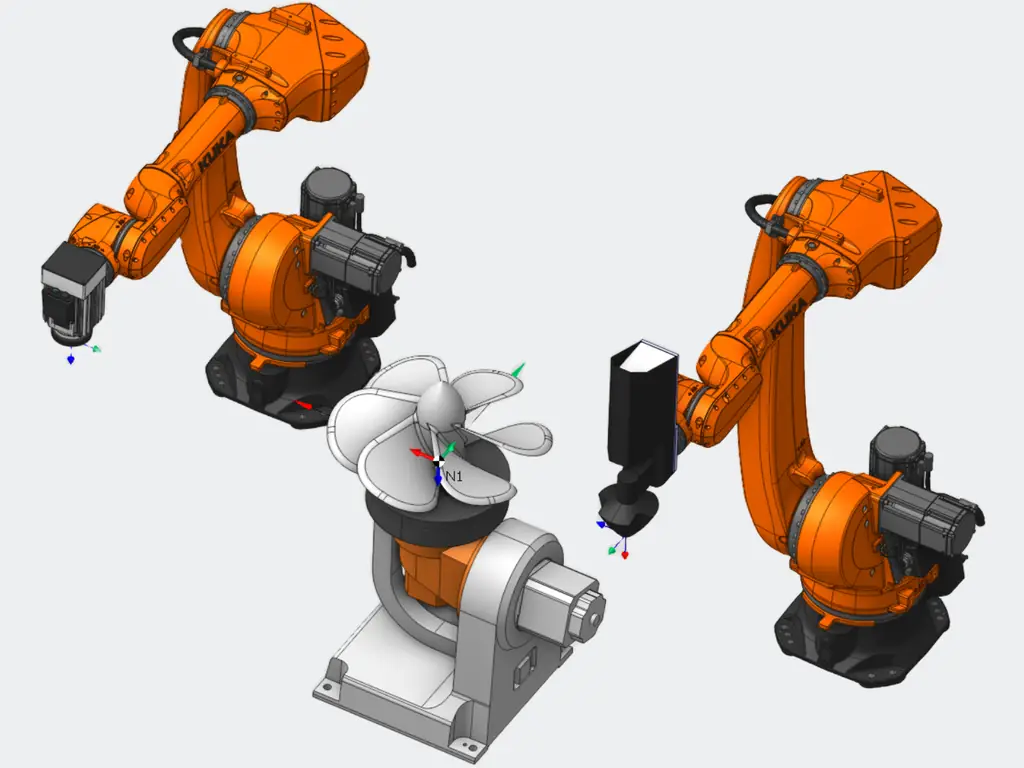
Celdas complejas con recursos coordinados.
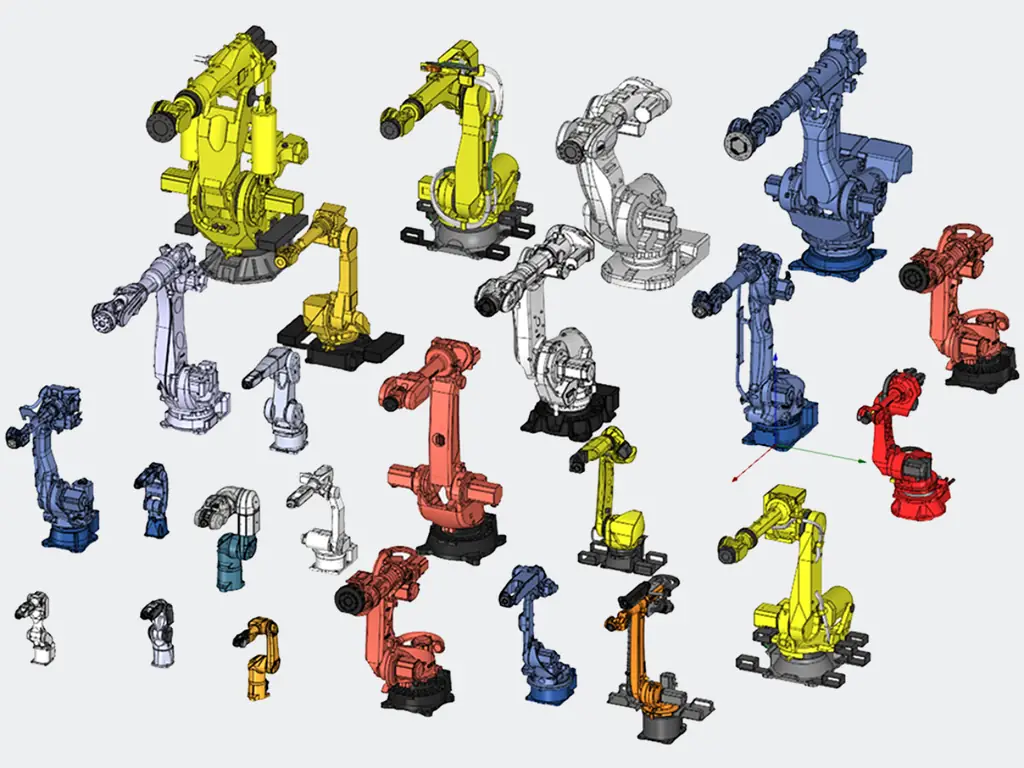
Gemelos digitales y postprocesadores adaptados al equipo.
Verificación visual del proceso de fresado.
Haz clic en una imagen para verla en alta resolución o reproduce los videos para ver la estrategia en acción.
¿Es para tu operación?
Esta aplicación encaja cuando el alcance y flexibilidad del robot son prioritarios para piezas grandes, materiales adecuados al proceso o geometrías que requieren varias orientaciones.
Aplicaciones
Preguntas frecuentes
Si tu máquina, robot o flujo no aparece aquí, lo revisamos contigo durante la demostración.
No en todos los casos. El robot ofrece alcance y flexibilidad, mientras una CNC suele ofrecer mayor rigidez y precisión. La aplicación, material y tolerancia determinan la opción adecuada.
Depende del robot, husillo, herramienta, rigidez, extracción, proceso y requisitos de pieza. Debe evaluarse la celda completa y realizar pruebas.
Sí, cuando están incluidos en el modelo y configuración. Añaden alcance y flexibilidad, pero requieren coordinación, límites y calibración.
Reduce trabajo en línea, pero la correspondencia final depende de calibración, TCP, marcos, proceso y precisión requerida.
Robot y controlador, husillo y herramienta, pieza, material, tolerancia, elementos externos y un modelo o descripción de la celda.
Evalúa ENCY con tu proceso
Cuéntanos qué equipo y proceso necesitas programar. Prepararemos una conversación enfocada en tu caso, sin presentaciones genéricas.