Guía práctica
Qué es la programación offline de robots
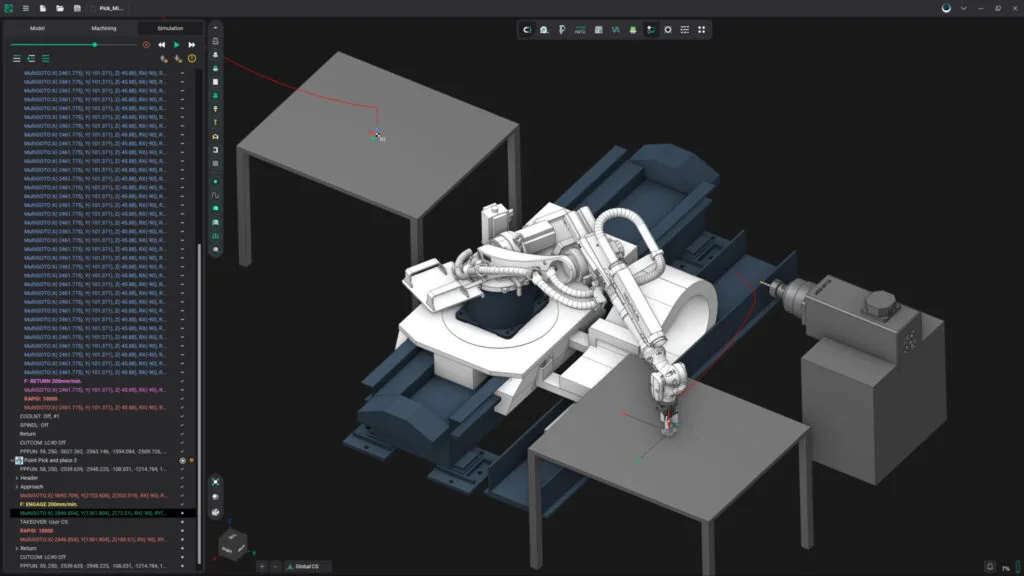
La programación offline, u OLP, permite preparar trayectorias y secuencias en un entorno digital sin dedicar toda la celda a enseñar puntos manualmente. El programador trabaja con modelos del robot, pieza, herramienta, posicionadores y elementos de la instalación.
El objetivo no es eliminar la puesta a punto, sino trasladar una parte importante de la preparación y detección de problemas fuera del equipo productivo. La precisión final depende de la correspondencia entre el mundo digital y el físico.
Modela la celda con el nivel de detalle correcto
Incluye los elementos que afectan alcance, colisiones y orientación: robot, base, herramienta, pieza, dispositivos, cercas, rieles y posicionadores. Un modelo visualmente atractivo pero mal ubicado puede producir conclusiones equivocadas.
Define marcos de referencia, punto central de herramienta y relaciones cinemáticas. Mantén una versión controlada de los datos para que una modificación física de la celda pueda reflejarse en los proyectos futuros.
- Robot y controlador
- TCP y geometría de la herramienta
- Base, pieza y dispositivos
- Rieles o posicionadores
- Zonas de seguridad y obstáculos relevantes
Convierte la geometría del proceso en una trayectoria
El fresado, corte, soldadura, pulido o dispensado requieren reglas distintas de contacto, velocidad y orientación. Construye primero la trayectoria que necesita el proceso y después resuelve cómo debe moverse el robot y sus ejes externos.
Revisa alcance, límites articulares, singularidades y cambios de configuración. Los movimientos entre trayectorias merecen tanta atención como el tramo de proceso porque suelen atravesar zonas ocupadas por herramienta, pieza o dispositivos.
Una ruta geométricamente válida no siempre es una ruta robóticamente producible; la cinemática debe verificarse en todo el ciclo.
Postprocesa para el robot y prepara la transferencia
El postprocesador adapta posiciones, instrucciones, estructuras y convenciones al controlador. También puede requerir señales o lógica que dependen de la integración de la celda. Define con claridad qué genera el sistema y qué completa el integrador o programador del robot.
Antes de ejecutar, comprueba versiones, marcos, TCP, herramientas, velocidades y condiciones de seguridad. Realiza la primera prueba conforme a los procedimientos de la empresa y del fabricante del robot.
Cómo medir el valor de OLP
Mide tiempo de preparación fuera de línea, tiempo de ajuste en celda, frecuencia de cambios, reutilización de proyectos y problemas descubiertos antes de producción. Separa el efecto del software del trabajo inicial de modelado y calibración.
Una demostración debe usar una aplicación representativa y mostrar cómo se editan trayectorias, se resuelven movimientos, se detectan conflictos y se genera el programa para el controlador objetivo.